
用户可以通过 Cyclone FIELD 360 导入直接在支持 LiDAR 的设备(例如 iPhone 13 Pro)上采集的 LiDAR 数据。这些设备端 LiDAR 扫描既可用于填补 TLS 项目中的空缺,也可独立采集。
导入此类新数据类型无需任何特殊的导入步骤或设置。
填补空缺
将设备端 LiDAR 扫描用于填补空缺时,它们会被合并到采集它们的那次扫描中。在 Cyclone REGISTER 360 PLUS 中打开设站后,可以在视觉上识别出它们,但无法单独提取或导入它们。由于设备端 LiDAR 数据的特性,其准确度未经过表征。与 TLS 数据合并时,Bundle 统计数据(Bundle 误差等)只会反映 TLS 数据的准确度与质量。希望更深入了解并提高项目准确度的用户,应改用独立导入选项。
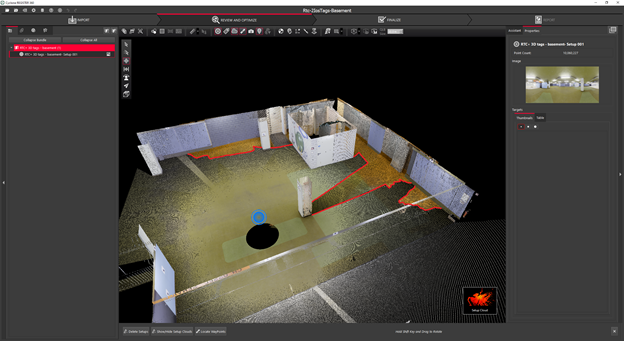
填补空缺的扫描沿房间周边分布。它们通过点的着色可以清晰地区分出来。
独立采集
以独立模式采集设备端 LiDAR 数据,意味着 LiDAR 扫描不会被采集并标记在某次 TLS 扫描内部。用户应在同一个作业中采集所有 TLS 数据,并在另一个单独的作业中采集所有设备端 LiDAR 扫描。之后可以分别导入它们,并在 Cyclone REGISTER 360 PLUS 中进行合并。
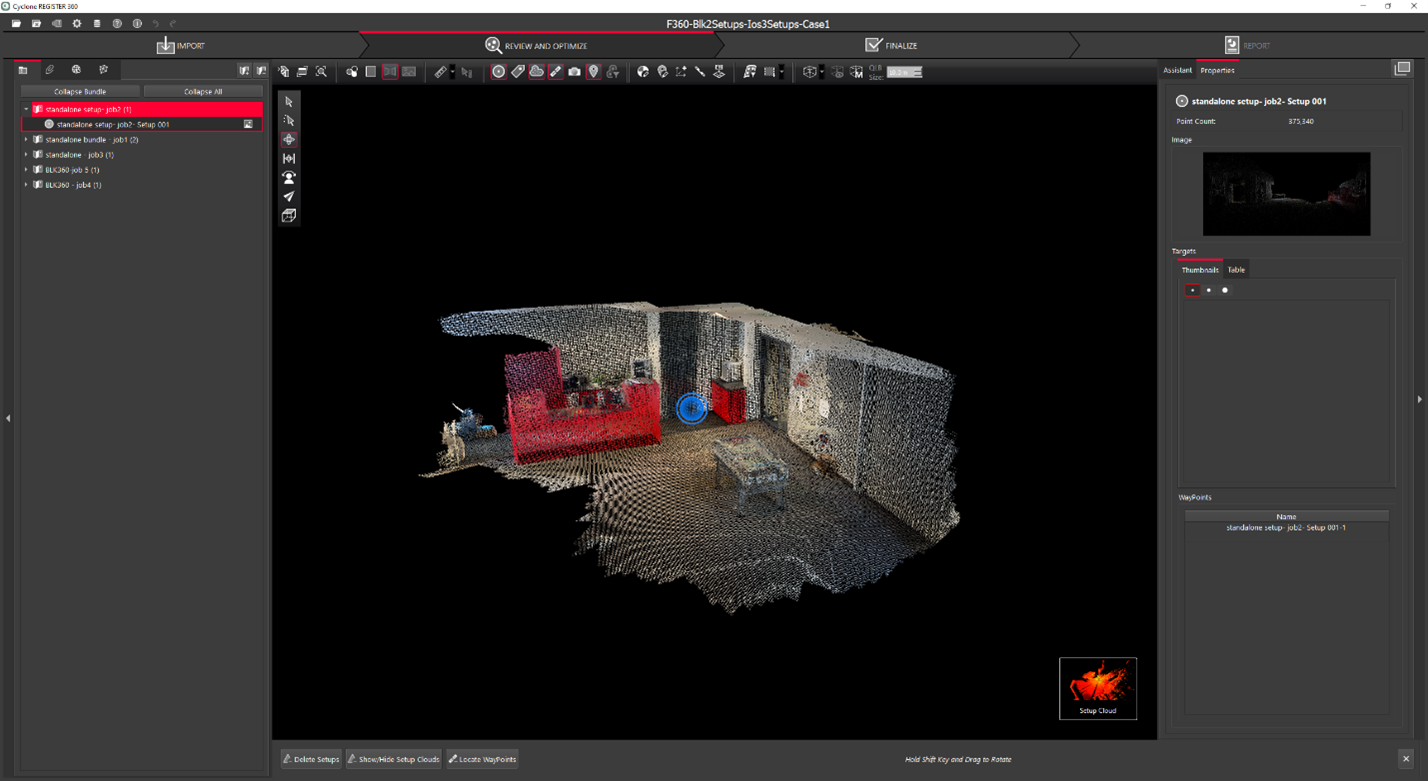
独立于 TLS 数据单独采集的一次设备端 LiDAR 扫描。