
软件提供两种不同的过滤器来抽稀大点云,以便用更少的数据量进行后续工作:
提示
加载文件 CleanPointCloud.3dr(下载)。
Reduce(保留指定数量的点)
选中点云 “DamRock”,执行 Reduce。
使用该过滤器时需要设定要保留的点数,删除操作会发生在高密度区域。这与导入时对点云进行抽稀的方法是相同的。
在本例中,主点云仍包含约 250 万个点。如果我们希望得到接近 150 万个点,可把点云抽稀到只保留 60% 的点。
将保留 1541447 个点;即 2569079 的 60.0%
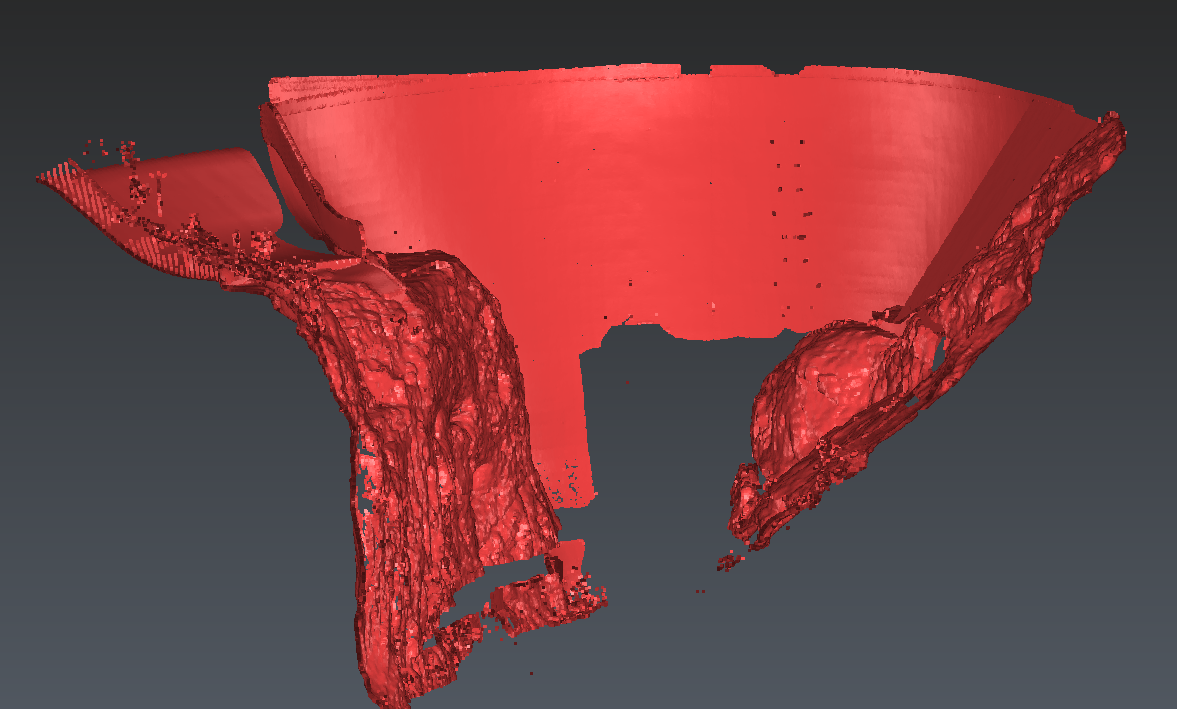
按指定点数抽稀点云
Resample(按均匀间距保留最优点)
抽稀大点云的另一种方式,是只保留最优点。
使用该过滤器时,只会保留按均匀间距分布的最优点。点之间的平均距离决定了投影到点云上的网格尺寸。每个网格单元会综合考虑其中的所有点,计算出一个最优点。如果点的密度过低,网格单元的尺寸会自动增大。该尺寸可通过 Max distance 选项加以限制。
你可以用名为 “Copy DamRock” 的点云测试该过滤器:
- 把它在场景中显示出来、选中它,然后执行 Resample。
- 将 Average distance 输入为 0.5 m,然后点击 Preview。
- 将保留 91931 个点;即 2569079 的 3.58%。
- 点击 OK 确认。
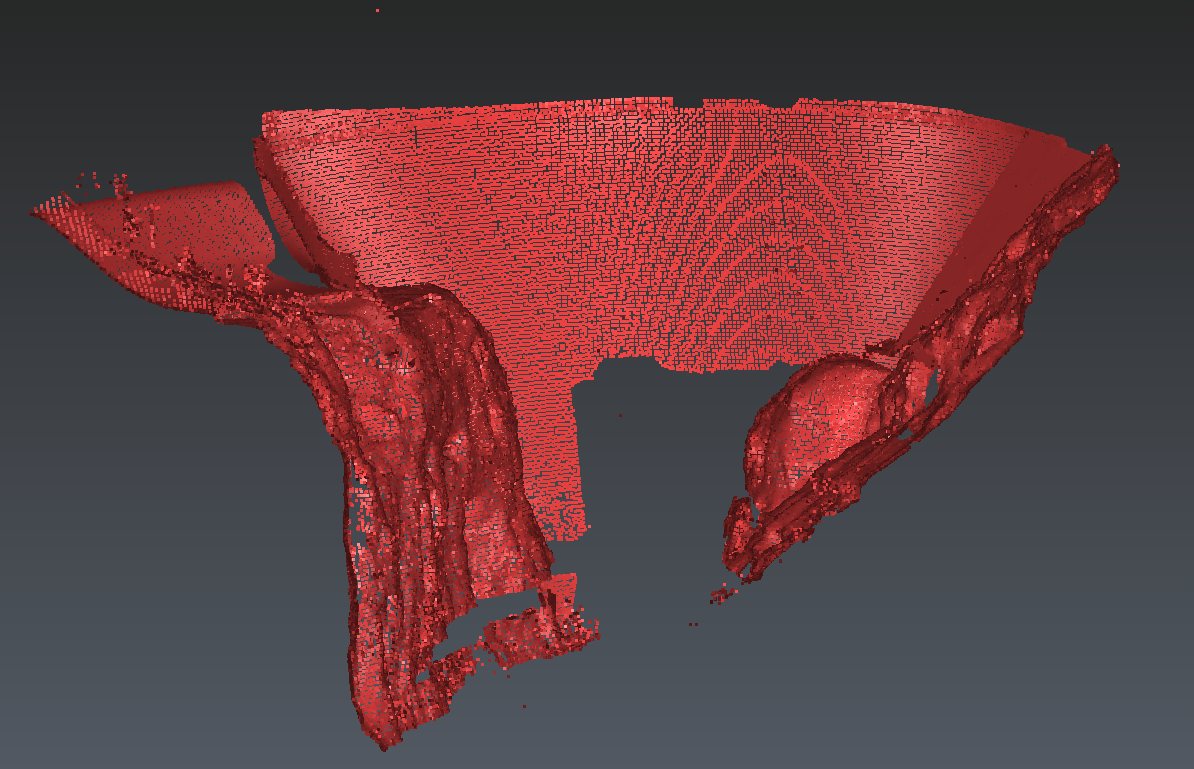
按保留最优点的方式抽稀点云