
本文介绍 PinPoint Registration Tool 中的配准参数。
Threshold Value(阈值)
Threshold Value 定义配准算法用于判定点云之间有效对应关系的限值,在 Standard Mode 与 Expert Mode 下均适用。合适的阈值可确保在对齐过程中只考虑有意义的点匹配。
Standard Mode(标准模式)
Standard Mode 是默认的工作模式。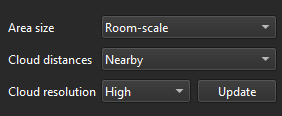
每个配准参数都以提供若干预定义选项的下拉菜单呈现。这些预设针对典型使用场景做了优化,有助于在无需手动微调的情况下确保可靠的配准。
Expert Mode(专家模式)
Expert Mode 可从 Registration 菜单激活。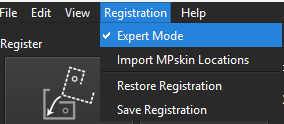
该模式可直接访问 Standard Mode 预设背后的确切参数值。
用户可以查看这些值并手动调整,以细化配准行为,并为高级或专门的工作流优化结果。
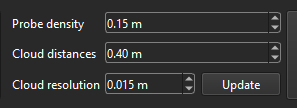
对配准结果的影响
参数值的选择会直接影响配准质量。
Area Size & Probe Density(区域尺寸与探针密度)
定义在另一个点云中搜索对应关系时,从一个点云中选取的采样点(“探针”)之间的间距:
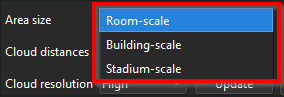
- Standard Mode:使用预定义的尺度,例如 Room-scale、Building-scale 与 Stadium-scale。
- Expert Mode:探针密度分别设为 0.15、0.30、0.70,对应 Room-scale、Building-scale 与 Stadium-scale,但用户可以手动调整以细化采样行为。
较小的距离(更密集的采样)每次迭代使用更多探针点,产生更稳健的拟合,能更好地捕捉细微的曲面细节,代价是每次迭代的计算更慢。较大的距离(更稀疏的采样)可加快每次迭代,但依赖的几何细节更少,这会使拟合在复杂或曲面对象上更嘈杂或更不准确。
Cloud Distances(点云距离)
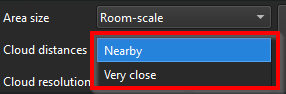
较大的点云距离允许算法跨越更大的初始错位,并产生更大的每次迭代修正步长,从而加快收敛。不过,设置得过高会增加匹配到实际并不对应点的风险,可能导致配准错误或不稳定。如果点云起始错位较大,设置得过低可能无法收敛。
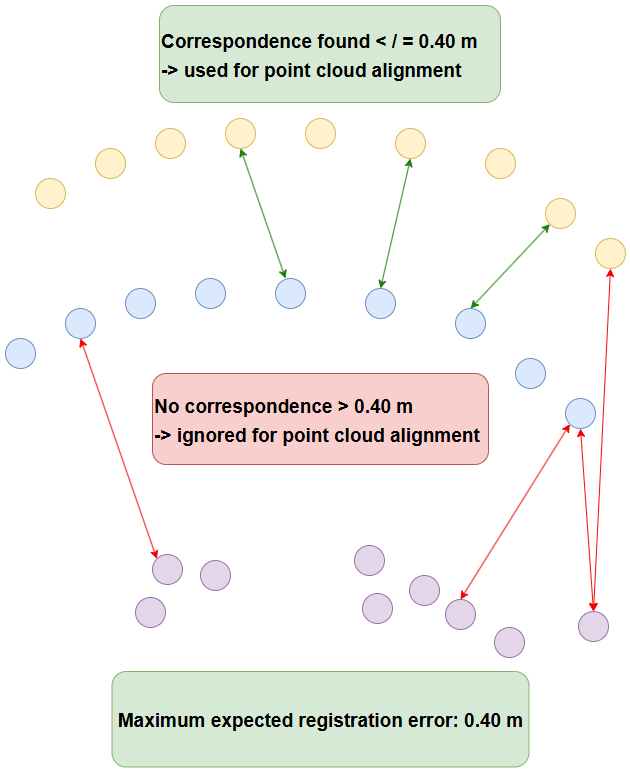
当在定义的距离内检测到对应关系时,相关的点云会通过平移和旋转进行对齐。
所选的云距离会直接影响可达到的最大配准准确度,因为超出该范围的对应关系不会被考虑。
例如,当 Cloud Distance 参数设为 0.40 m 时,配准算法会尝试对齐点云,使对应的点落在此范围内。
- 如果在 0.40 m 内找到对应关系,算法会用它把点云互相吸附靠近。因此预期的最大配准误差为 0.40 m。
- 如果一个点云中的某个点在 0.40 m 内找不到匹配点,它将在计算过程中被忽略,也不会计入最终配准统计。这可确保只有有意义且空间上相关的对应关系才会影响对齐结果。
Cloud Resolutions(点云分辨率)
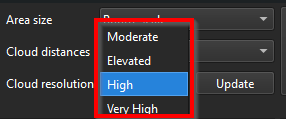
该参数控制对应关系搜索过程中所使用点云的分辨率。
更高的分辨率会在计算中包含更多点,这可以提高准确度,但也会增加处理时间和计算负载。
更低的分辨率可减少处理开销,但可能导致检测到的对应关系更少。