
新增功能
本次为每周发布,包含改进与缺陷修复。
改进面向用户的提示信息
部分面向用户的提示信息已优化措辞,以向最终用户提供更多信息,并提升其解决问题的能力。
导出 .bytes 任务规划文件
用户现在可以从已处理的 BLK ARC B2G 中导出包含任务规划信息的 3D Map .bytes 文件,以支持自主任务执行。
要在没有现场实体 Fiducial 的情况下启动自主任务,BLK ARC 现在可以通过导入 3D 地图文件(*.bytes)进行自身定位。视觉初始化是现有 Fiducial 200 方法的替代方案。对于可重复任务,建议使用此工作流:任务中的最后一次扫描可用作后续迭代的 3D 地图;对于因现场条件无法长时间保留 Fiducial 的站点同样适用。要成功执行完整个任务,视觉初始化必须与位姿优化(pose optimization)配合使用。
为此,建议使用相同的扫描文件(B2G)创建 3D 模型和 3D 地图。用于此功能的 3D 地图可自动从 BLK ARC 或 BLK2GO 传感器生成的扫描文件(B2G)创建,也可从 Reality Cloud Studio 导出。
要获取此文件,请在项目菜单中选择 ⋮,然后选择 Export,或在资产内选择 Export 按钮并选择 3D Map。

项目菜单

从资产导出
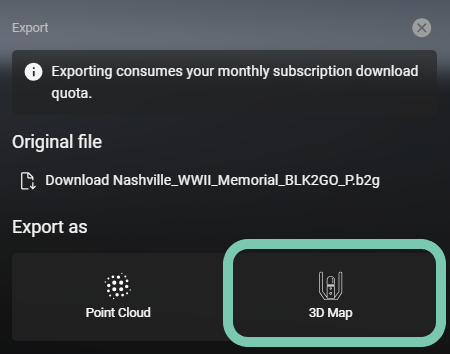
提示
导出 .bytes 文件将消耗用户订阅中的数据。
居中相机视图
用户现在可以返回到创建 GeoTag、限界框(Limit Box)或测量(Measurement)时使用的查看位置,以快速定位对象并了解其创建时的上下文。
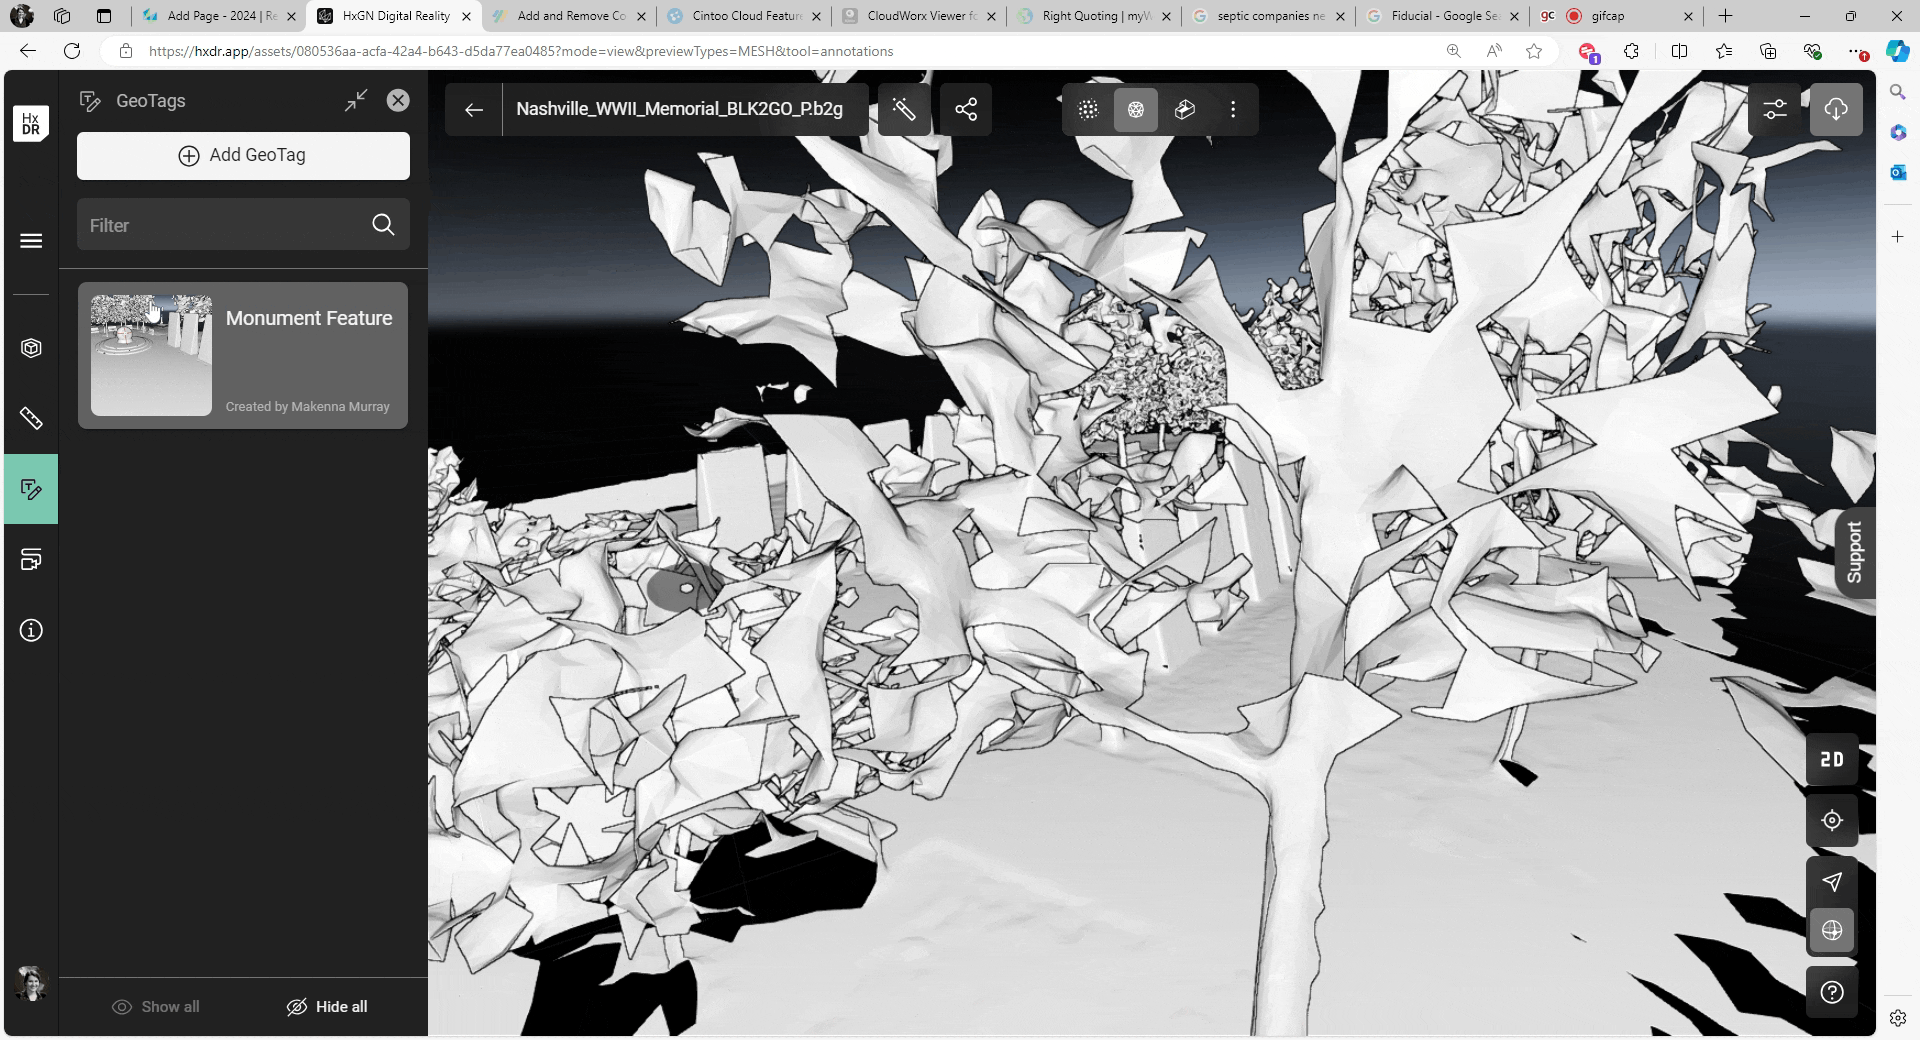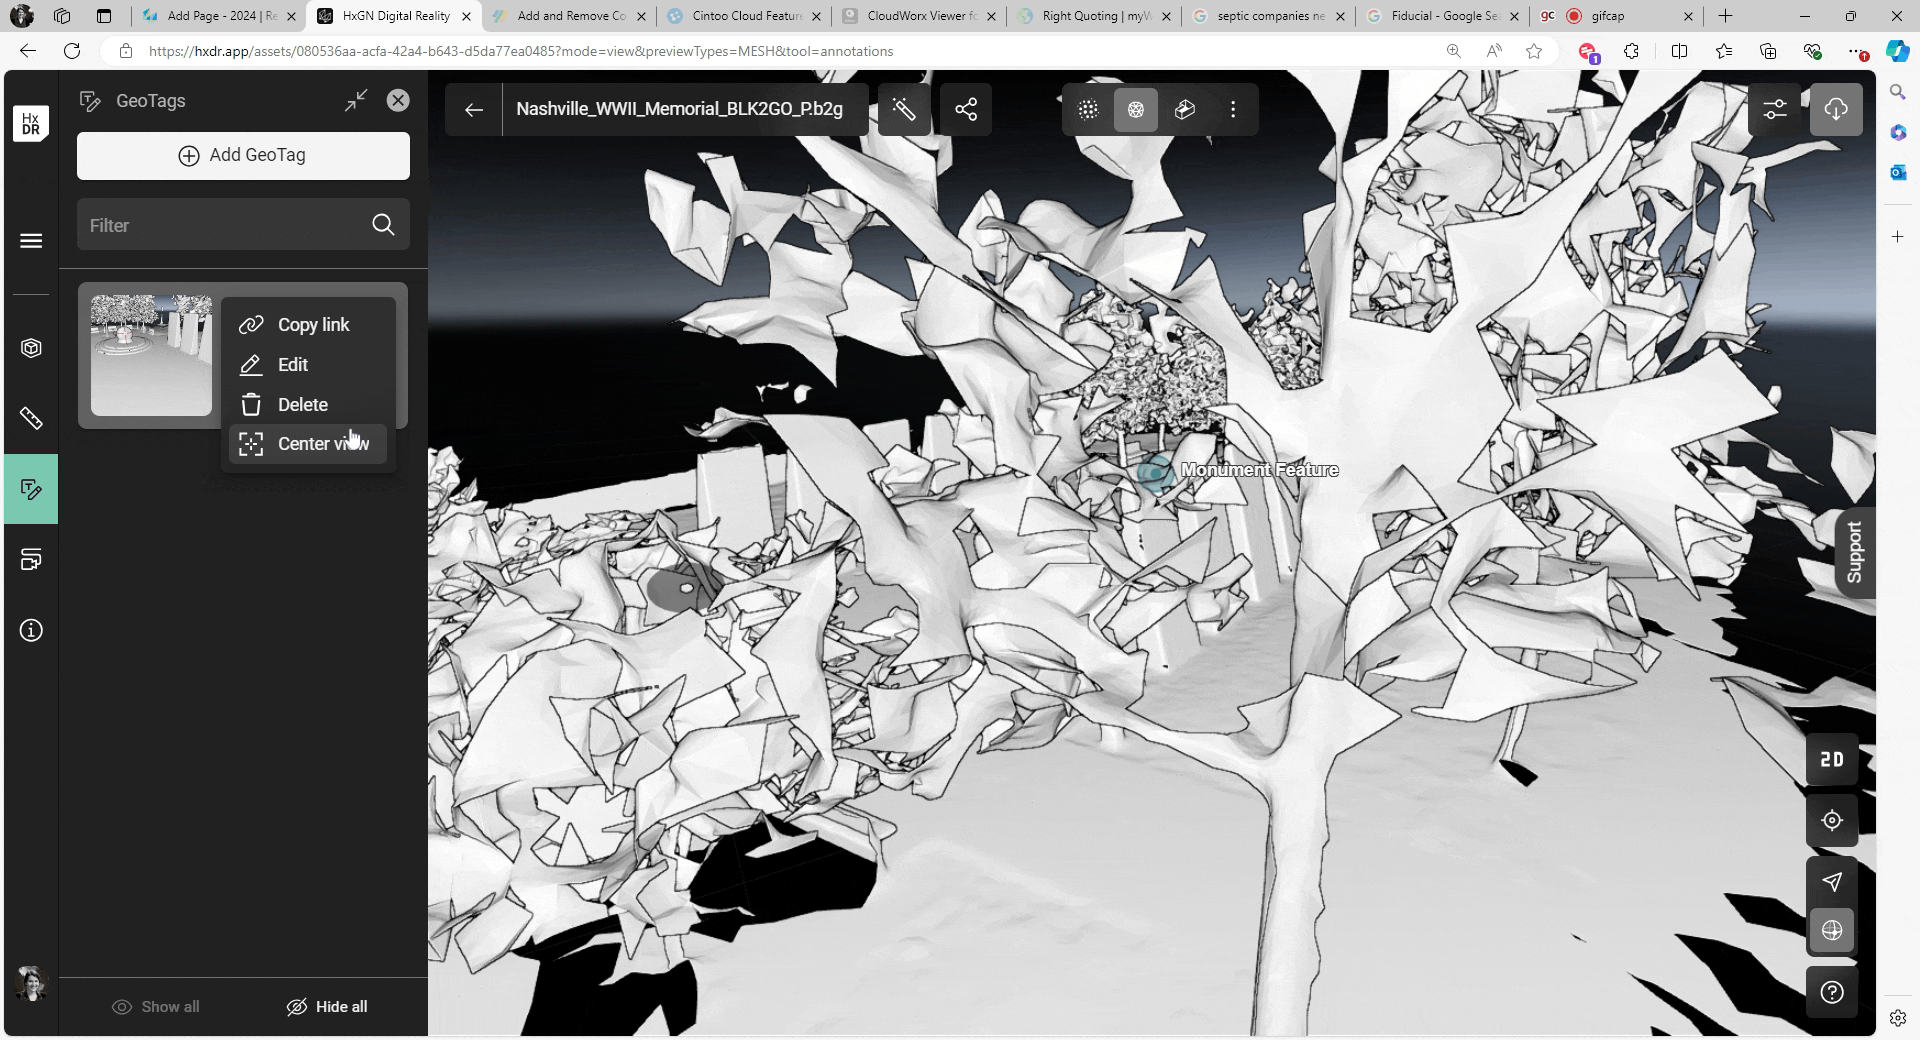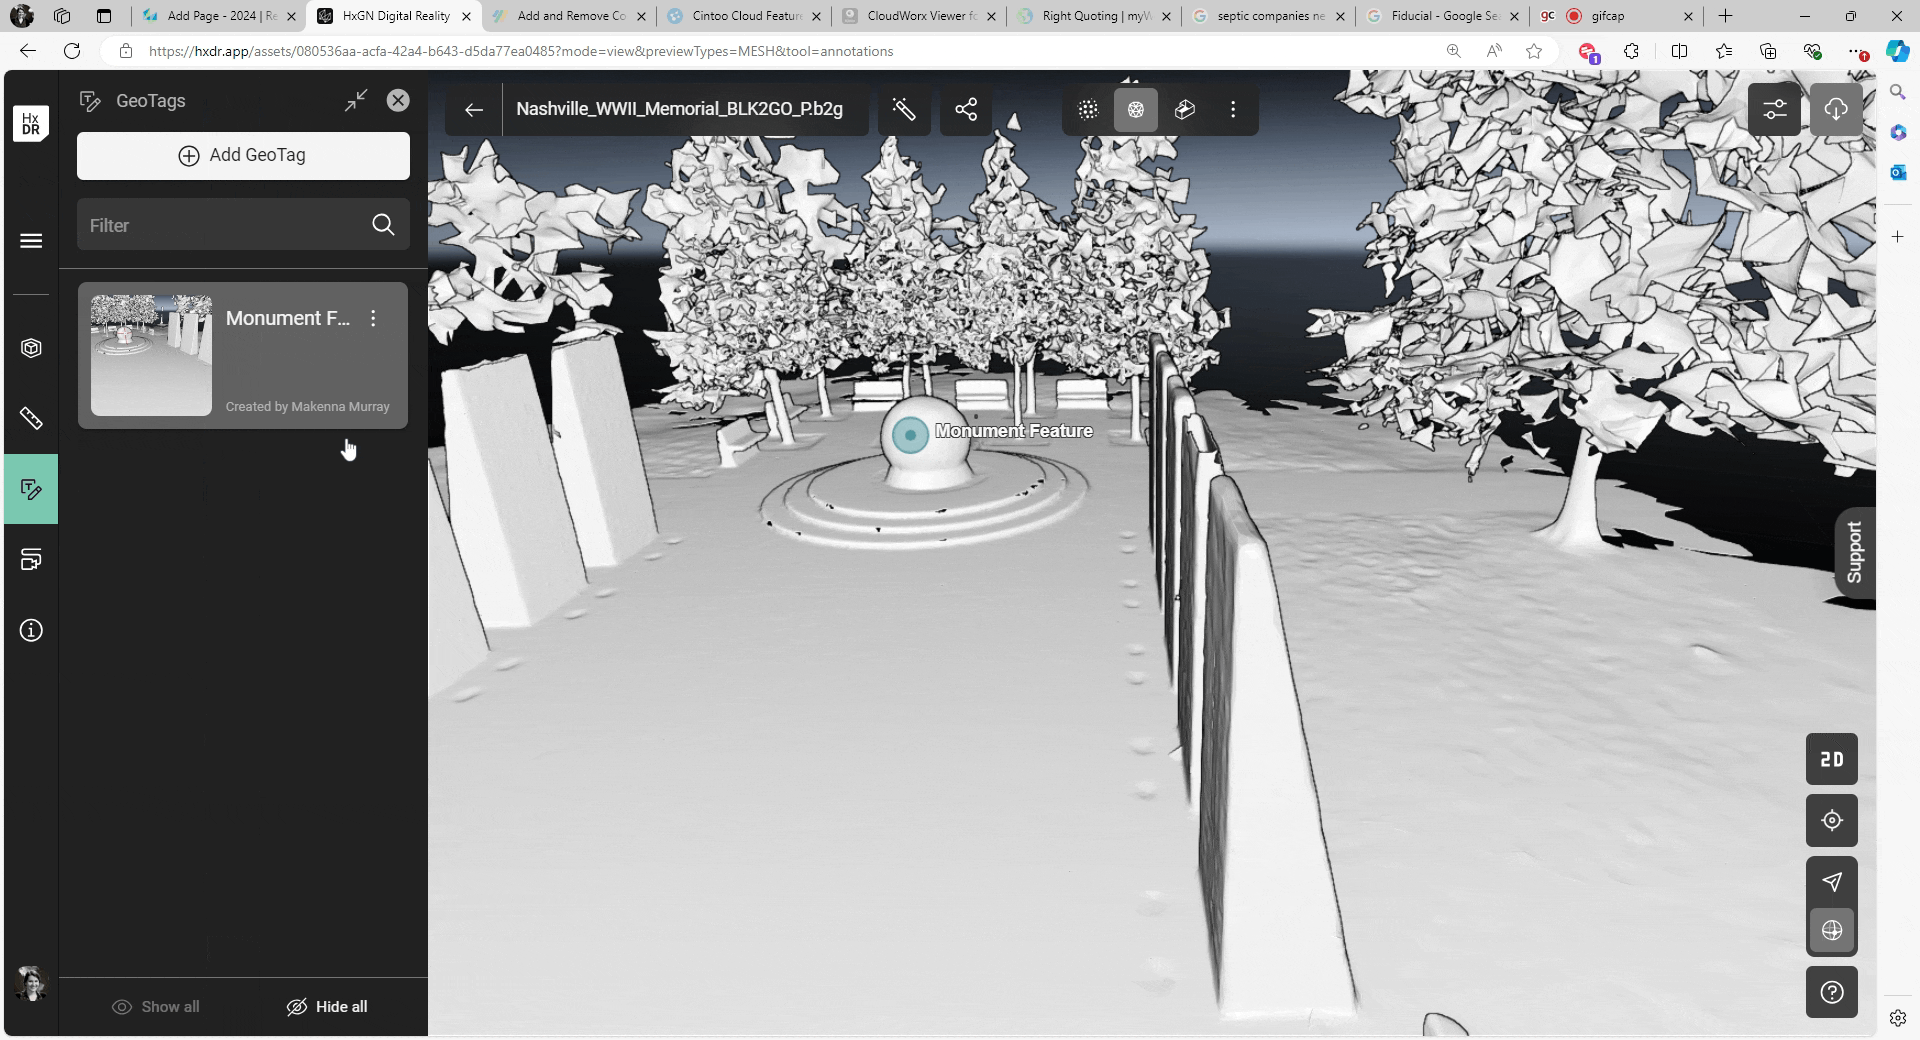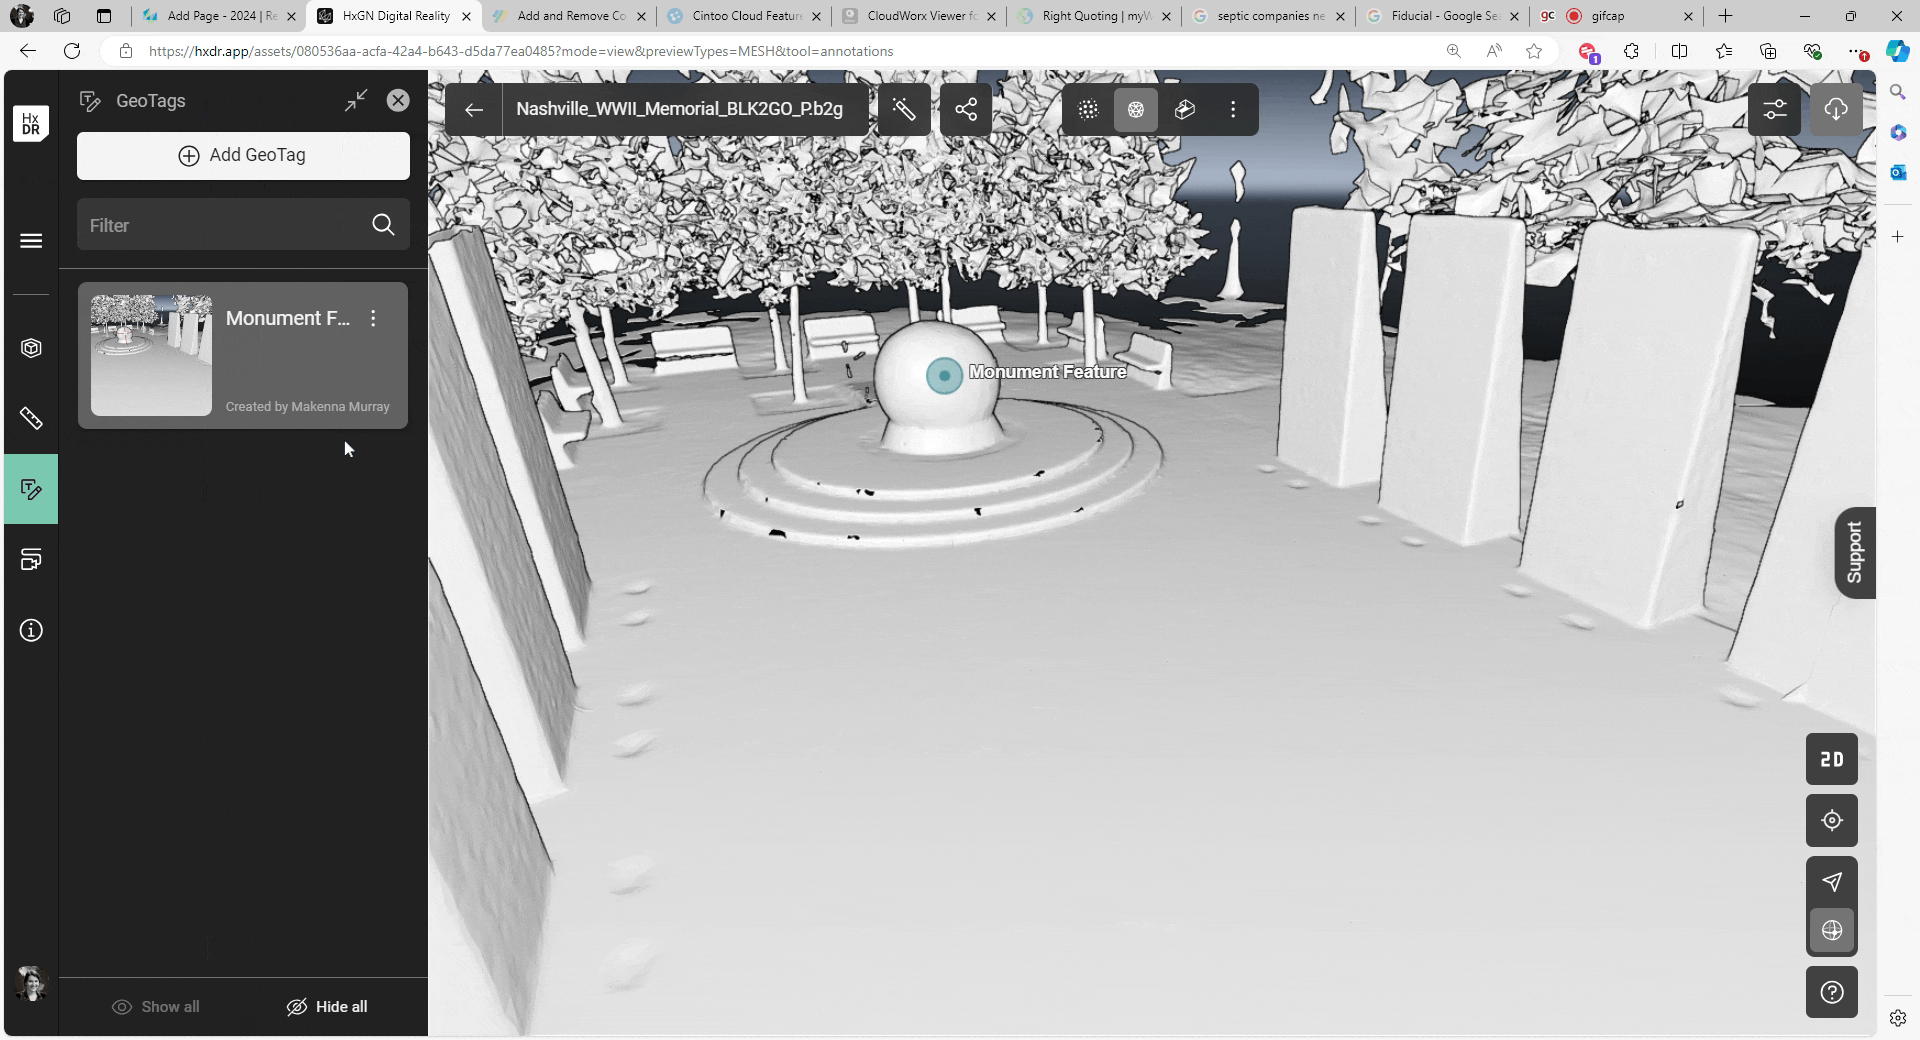
- 打开 Limit Box、Measurement 或 GeoTag 菜单。
- 找到目标对象。
- 选择
⋮按钮。 - 选择 Center view。
缺陷修复
- 修复了在退出资产或刷新页面时导致 General Access 被禁用、从而使这些链接失效的问题。General Access 设置会保持启用状态,直到用户禁用为止。
- 处理失败资产的缩略图现在会显示红色感叹号,以更好地提示用户该资产需要关注且未成功处理。
- 修复了导致部分 Tour(漫游)预设无法成功完成的问题。