
现在,所有导出的点云数据都可以根据用户指定的设置进行抽稀。
抽稀有两种类型:
- 单一点云
这是配准中由各 Setup 创建而成的单一点云。例如,配准 10 个 Setup 后,在导出为 LGS、JetStream、Cyclone ENTERPRISE、RCP Cloud、PTS 和 E57 unstructured 时会合并为一个点云。
这种抽稀通过减小单一点云的平均点间距来实现。
Reduce Cloud (Single Point Cloud) 的工作流示例:
- 创建 Finalized Registration。
- 选择 LGS、JetStream、Cyclone ENTERPRISE、RCP Cloud、PTS 或 E57 unstructured。
- 单击 Decimate Setups/Point Cloud。
- 将出现一个对话框:
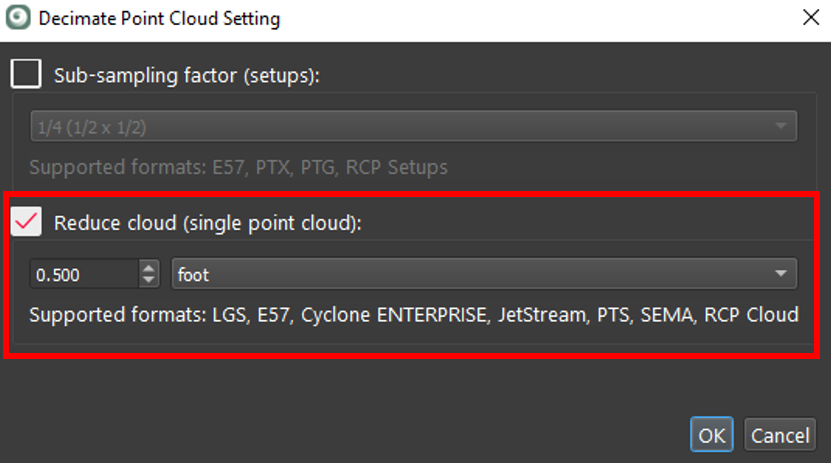 - Reduce cloud (single point cloud) 选项将是唯一可选项,因为导出选择如此(在本示例中,为 LGS、JetStream、Cyclone Enterprise、RCP Cloud、PTS 或 E57 unstructured 中的一种导出类型)。
- 选中该复选框,输入平均点间距值,然后单击 OK 按钮。
无论输入什么值,系统都会尽可能接近地对该点云进行抽稀,但抽稀功能不会添加或移动数据。
例如,如果输入 6mm,系统会移除点,直到平均值约为 6mm。但是,在间距已经大于 6 mm 的区域,不会进行抽稀或添加点来使整个点云的间距都为 6mm。
- 通过子采样对各个 Setup 进行抽稀
导出为栅格化或结构化的导出类型、结构化 E57、PTX、PTG 和 RCP Setup 时,需要通过子采样进行抽稀。这会减少扫描仪数据的行值和列值。
导入 Cyclone REGISTER 360 PLUS 的所有数据都是结构化的,BLK2GO 和导入的 LGS 文件除外。这两种数据类型使用单一的非结构化数据格式,无法导出为栅格化的结构化格式。
通过 Sub-sampling factor (Setups) 进行抽稀的工作流示例:
- 选择一个已定稿的配准,或发布一个新的 Finalized Registration。
- 选择导出类型:Structured E57、PTX、PTG 或 RCP Setup。
- 单击 Decimate Setups/Point Cloud。
- 将出现一个对话框:
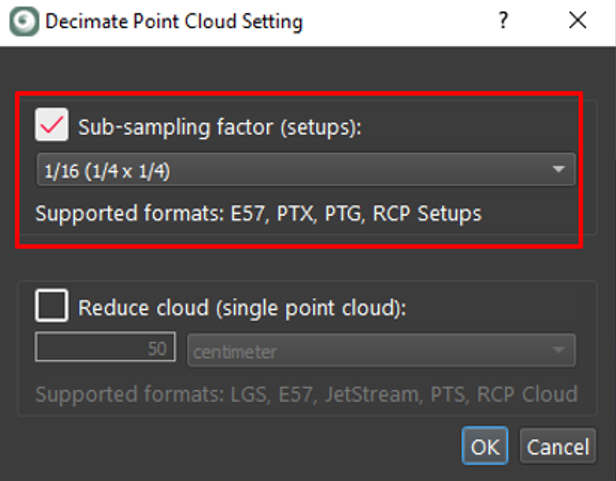 - 选中 Sub-sampling factor (setups) 复选框。
- 从 ¼ 到 1/400 之间选择子采样级别。
- 这是行/列抽稀。
- 以 ¼(½ x ½)为例。
- 程序会移除行和列中每隔一个点,因此最终结果是行和列中的点数减半,即点数减少 75%。
- 只有栅格化或结构化数据才有行列格式。
只有结构化数据可以导入 Cyclone REGISTER 360 PLUS。例外是 BLK2GO 和 LGS 数据。