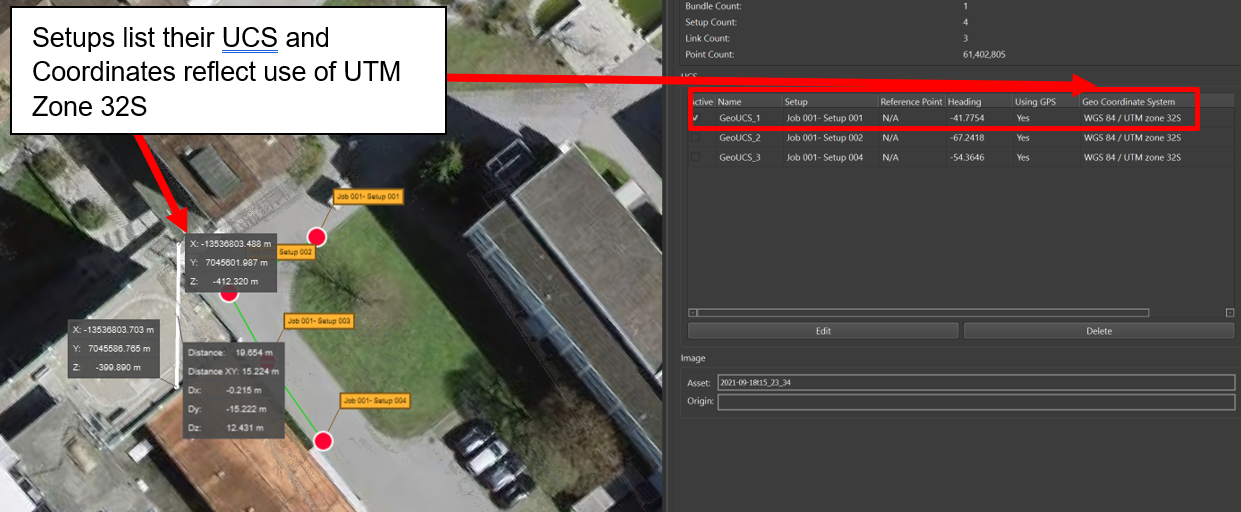
原始数据中内嵌 GPS 坐标的 Setup(测站)在导入时,可以选择连同相对 GPS 位置与 GPS 投影一起导入。GPS 投影会把点云的坐标数据从扫描仪坐标系转换为 GPS 坐标系,可选 UTM(全球通用)或 State plane(仅美国)。每个导入的 Bundle(测站组)或单个 Setup 都会带着一个代表所选 GPS 投影的 UCS 进入 Review & Optimize(检查与优化)区。
支持 GPS 数据的扫描仪如下:
- RTC360——罗盘与 GPS 定位
- BLK2FLY——仅有 GPS 定位,无罗盘信息
要使用 GPS 信息,请选择导入选项 Select Coordinate System(选择坐标系)。
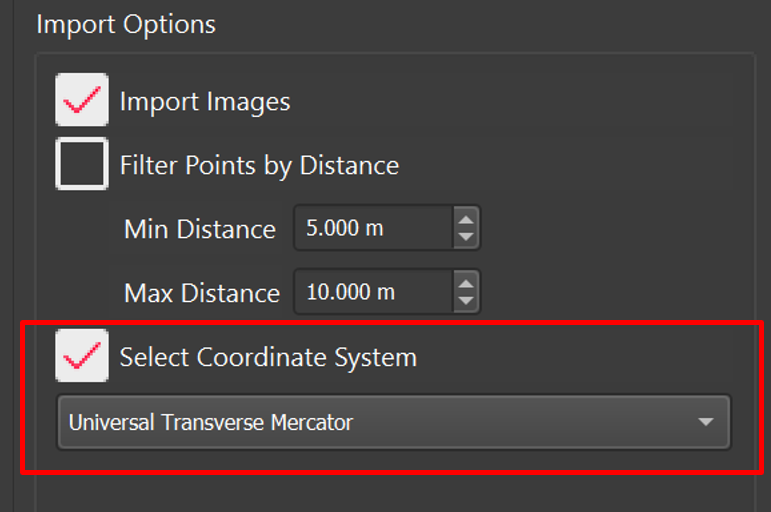
若选中该选项,Cyclone REGISTER 360 PLUS 会检测 GPS 位置,并提供 UTM 或 State plane(仅美国)两种 GPS 投影。
导入后,每个测站组和孤立测站都会以附带 UCS 的形式获得 GPS 投影。每个测站组会把一个 UCS 挂到 GPS 信号最强的那个 Setup 上;每个孤立 Setup(未归属测站组)都会带一个 UCS 导入。
Map(地图)功能可与 GPS 投影工具配合,在导入时叠加背景影像。要使用 Map 功能,请参阅 RTC360 测站的定位(Geolocation of RTC360 Setups)。
注意: RTC360 的 GPS 接收机精度不优于 ±10m。因此 Setup 的位置与地图视图相比可能存在偏差。某些情况下 GPS 信号可能非常弱,误差会超过 10m。
GPS 投影不影响 Bundle 内各 Setup 之间的相对位置,只改变点云数据的坐标系。
导入完成后,Setup 和/或 Bundle 会带有相应的 UCS,其中列出是否使用了 GPS 以及使用了哪种投影(例如 UTM Zone 32S)。