
此处的 Cloud 是用于检查的参考对象。
注意
注意
在点云对点云(cloud/cloud)检查中,着色的对象是被投影的那个(即第二个选中的对象)。
每个点沿点云局部法向的方向投影到一个局部平面上。换言之,此处的“距离”不是到目标点云中某一点的最近距离,而是到目标点云某个局部平面的最近距离。根据不同的选项,该局部平面的选择方式如下详述:
| - 不使用任何选项 => 选取的局部平面是最近的那个 | 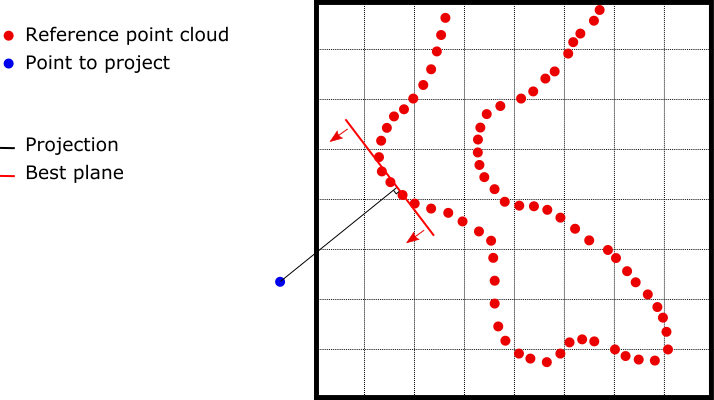 |
|---|---|
| - 使用 2D-projection(二维投影) => 选取的局部平面是沿投影方向最近的那个 | 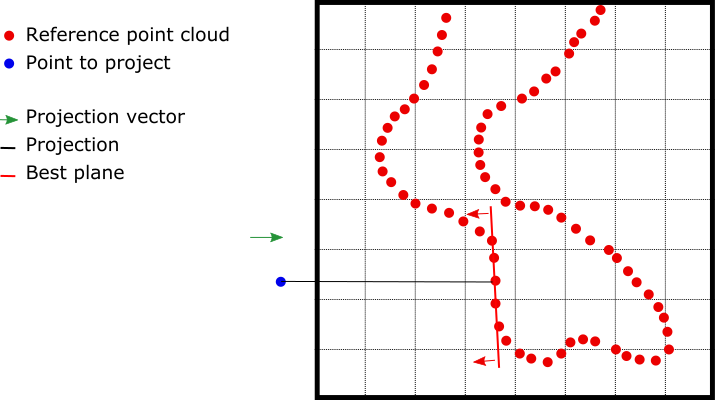 |
注意
扫描方向信息与准确度
- 被检查的两个点云必须包含扫描方向信息,才能在分析后显示正负偏差值。否则,偏差值为绝对值。
- 该方法在噪声不太多的稠密点云上优化效果更好。对于噪声点云,或点数量很少和(或)过于稀疏的点云,此类检查的准确度可能较低。在这种情况下,最好至少创建一个曲面(例如网格)作为参考模型来进行比较。