
Tolerance Checking(公差检查) 让你可以通过把 BIM 模型与扫描数据相比较,来检查一个施工项目的几何精度。
打开文件
打开文件 ProgressMonitoring.3dr(下载)。其中包含某施工现场的两个点云,以及对应的、待建梁的 BIM 模型。这两份点云的扫描时间相隔一周。
计算偏差(offsets)
BIM 文件中的每个子构件都会与点云单独比较;因此建议移除不必要的构件,例如螺钉或地面。这也能缩短计算时间。
选中点云 Week2 与 BIM Model structure,转到 Tolerance Checking。
该工作流的第一步 Analyze 会计算每个子构件与对应点之间的平均偏差。此处你可以调整三个参数:
- Tolerance(公差) 定义一个阈值,用于把构件归类为"在公差内"或"超出公差"。注意该参数之后仍可修改。
- Exclusion zone(排除区) 定义将一个点与某个构件配对的最大距离。注意在使用分类时,处于该公差范围内的点仍可能被剔除。不过有些点可能被关联到错误的构件上。
- Coverage Min.(最小覆盖率) 定义一个百分比阈值,用于剔除未被点覆盖的构件。这类构件在 BIM Progress Analysis 中也会被归类为"未安装"与"不完整"。
把 Tolerance 设为 1 cm,Exclusion zone 设为 25 cm,Coverage Min. 设为 15%。然后单击 Compute 与 Next。
绿色构件在公差范围内,红色构件超出公差。
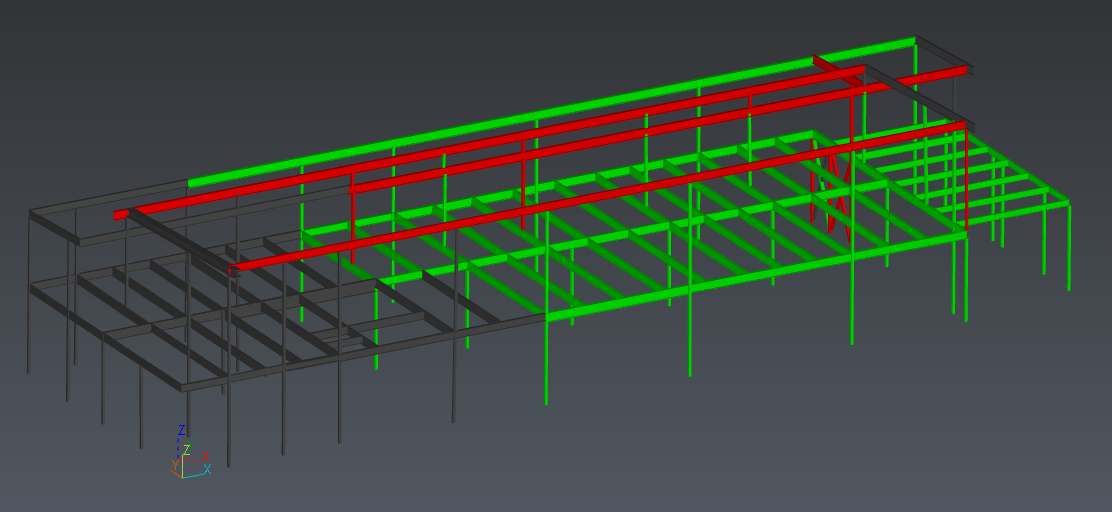
自动计算结果
可以看到上部的构件精度较差。左侧有些构件尚未安装。
检查结果
现在,左侧会出现一个包含所有子构件的树。默认情况下,每个节点的内容按覆盖率的升序排列。结果旁边有两个视图:左侧显示整体 Progress View,右侧视图聚焦于所选子构件。
在树中或整体视图中单击某个子构件。右侧视图会以检查表示的形式显示该构件,以及与之匹配的点。分布信息是按构件计算的,以避免在点云密度不均匀时给出不准确的状态。
如有必要,你可以修改自动检查的结果:选中要编辑的子构件并按 SPACE。请记住,来自其他构件的点可能导致某个给定构件出现超出公差的三角形。
如果你改变了想采用的公差,可以直接修改:结果会实时更新。不过,这会重置之前所有的状态。
最后,你可以单击 Next 进入工作流的最后一步:Export。
导出报告
这一步允许你生成报告数据,并可选择导出一个 BCF 文件,其中包含可导入你的 BIM 平台与软件的问题项。
单击 Update global view 来定义将纳入报告与 BCF 的场景视图。你可以为每个 BIM 对象添加详细视图,也可以选择不导出特定状态,以便只跟踪你关心的内容。
如果你要导出 BCF,可以把问题项指派给某人,并在只导出 Summary 或 Summary + detailed issues 之间选择:
- 第一个选项只导出分析的总览与汇总数据。
- 第二个选项会为每个被分析的子构件在 BCF 问题单中添加问题项。你可以选择不导出特定状态,以便只跟踪你关心的内容。
现在你可以退出工作流。注意,之后你还可以通过浏览器树中 Progress Monitoring 文件夹旁的 Play 图标重新编辑该分析。
然后转到报告编辑器生成 PDF 报告。