
该命令根据每个点的估计法线与扫描方向之间的角度,对云(点云)中的点进行筛选。
提示
前提条件
选择至少一个包含扫描方向的云(点云),然后启动命令。
- 设置估计法线与扫描方向之间的 Angle threshold(角度阈值)。如果某点的估计法线与其扫描方向之间的角度大于所定义的角度,该点将被筛选掉。
- 定义所需的输出点: - Valid points(有效点)。 - Filtered points(已筛选点)。
说明
技术信息
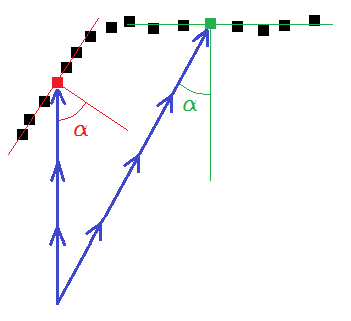
该命令根据每个点的估计法线与扫描方向之间的角度,对云(点云)中的点进行筛选。
前提条件
选择至少一个包含扫描方向的云(点云),然后启动命令。
技术信息