
该命令从点云创建三维网格。你可以同时为任意数量的点云构建网格。
提示
前提条件
选择要构建网格的所有点、多段线和点云,然后启动命令。这些实体的所有顶点都会被自动提取以创建网格。
- Point cloud property(点云属性):显示点云的信息。点数是所选内容内部所有点的总数(可以同时选择多个实体)。
- Noise reduction(噪声消除):为降低噪声而要采用的策略。
- Meshing in two steps(分两步构建网格):第一步创建一个由规则三角形组成的粗略网格。你必须为该第一步计算输入点之间的平均距离。该距离越大,噪声消除效果越好。随后会打开另一个对话框,按偏差误差标准对网格进行细化。
- Regular Sampling(规则采样):对点云进行采样,以保留噪声最小的点。你必须输入点之间的平均距离。该距离越大,噪声消除效果越好。
- 3D deviation filtering(三维偏差过滤):所有点被视为在噪声方面具有相同的“权重”。不进行采样来降低噪声。对于“数学上精确”的点(例如来自 CAD 模型采样的点),该选项计算更快。点的选取以满足偏差误差标准为准。你必须输入三维偏差误差(准确度)所用的值。值越小,小细节的网格化效果越好。
- Regular Sampling + 3D deviation filtering(规则采样 + 三维偏差过滤):如有可能,按点之间的平均距离使用噪声最小的点来创建三角形。在未达到三维偏差误差的情况下,也可以选择其他点。
- Keep all the points(保留所有点):网格内保留所有点。仅当点云包含的点数较少(少于约 400 000)时,该选项才可用。如果点数过多,该选项会被自动禁用。
- Hole management(孔洞管理):为填补或平滑孔洞而要采用的策略。
- Hole detection(孔洞检测):延伸范围小于所输入三角形尺寸的孔洞会被算法封闭。你应输入最大三角形尺寸,以便填补小孔并平滑大孔。
- Try to keep only the external border(尝试仅保留外部边界):如有可能,尝试创建一个带外部边界且无孔洞的多面体:除最大的孔洞外,其余孔洞都会被填补。
- Try to create a watertight mesh(尝试创建水密网格):如有可能,尝试创建一个没有任何孔洞(封闭)的多面体。
- 默认情况下,如果点云包含扫描方向,会用这些方向进行网格计算,但你也可以选择 Ignore scanning directions(忽略扫描方向)。
注意
说明
- 启动命令时,软件会解析所选对象,自动确定在多数情况下都能给出良好结果的默认参数(点数、尺寸、噪声等)。因此,如果你直接单击 OK,结果通常是正确的。
- 不要输入过小的偏差值,否则计算时间会很长,多面体会很庞大,结果也会令人失望(异常点、噪声、带尖刺的结果)。若输入零值,则会保留所有点。
说明
技术信息
| 从数学角度看,把点云中的所有点都保留在网格内可获得最佳准确度。这意味着:- 不做噪声消除。- 偏差误差为零。遗憾的是,这纯粹是数学与理论上的理想情况,因为现实中大多数点云都包含测量误差,有些点位于真实曲面之上,另一些点则位于真实曲面之下。如果在构建网格时保留所有这些点,曲面周围会出现大量起伏。多数情况下会得到令人失望的结果:- 三角形数量将急剧增加,模型所需的 RAM 内存量也会随之大幅增加。如果三角形数量确实过多,可能会出错。- 生成文件会非常大,其他软件很可能难以处理。- 由于三角形数量过多,响应时间会变差。- 曲面状态会非常糟糕。曲面的起伏,类比声波的振荡,通常被称为“噪声”。 | 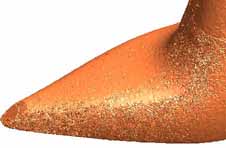 使用过小的偏差误差构建网格,往往会产生“噪声”曲面(橘皮效应)。 |
|---|---|
| 目标通常是创建质量尽可能高的网格。质量是以下几者之间的折衷:- 准确度。- 细节层次。- 曲面的平滑度。- 三角形数量。当偏差误差 D 减小时,点数 N 会增加。偏差误差为零意味着保留所有点。如果偏差误差偏大,细节层次就低,曲面定义得比较粗糙(参见图中的 S1)。如果偏差误差过小或为零,曲面上会出现许多尖刺(参见图中的 S2)。在两个极端值之间,目标是找到偏差误差的最佳值,从而获得最佳质量 Q。根据原始点云的质量(存在噪声和离群点、缺失部分……),通常先使用较大的噪声消除参数构建网格(然后再细化一次或多次),比直接用很小的噪声消除参数创建非常精确的网格更有效。 | 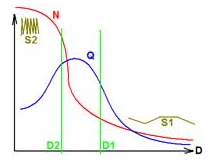 当偏差误差 D 减小时,点数 N 会增加。最佳质量 Q 位于 D1 与 D2 之间 |
另请参阅 Refine Mesh。